
A pessoa comum provavelmente não pensou muito nisso, mas na verdade existem toneladas de aplicativos fantásticos para um enxame de drones. De operações práticas como pulverização de safra para um animado show de luzes, o céu é certamente o limite. Mas primeiro, temos que ensiná-los não bater um no outro.
Enrica Soria, engenheira matemática e estudante de doutorado em robótica do Instituto Federal Suíço de Tecnologia de Lausanne (EPFL), também se preocupa com essa questão. Ela construiu um modelo de computador que podia simular com sucesso as trajetórias de cinco drones autônomos voando por uma densa floresta sem uma única colisão. No entanto, ela percebeu que, para testar isso no mundo real, ela precisaria superar um obstáculo surpreendente: as árvores.
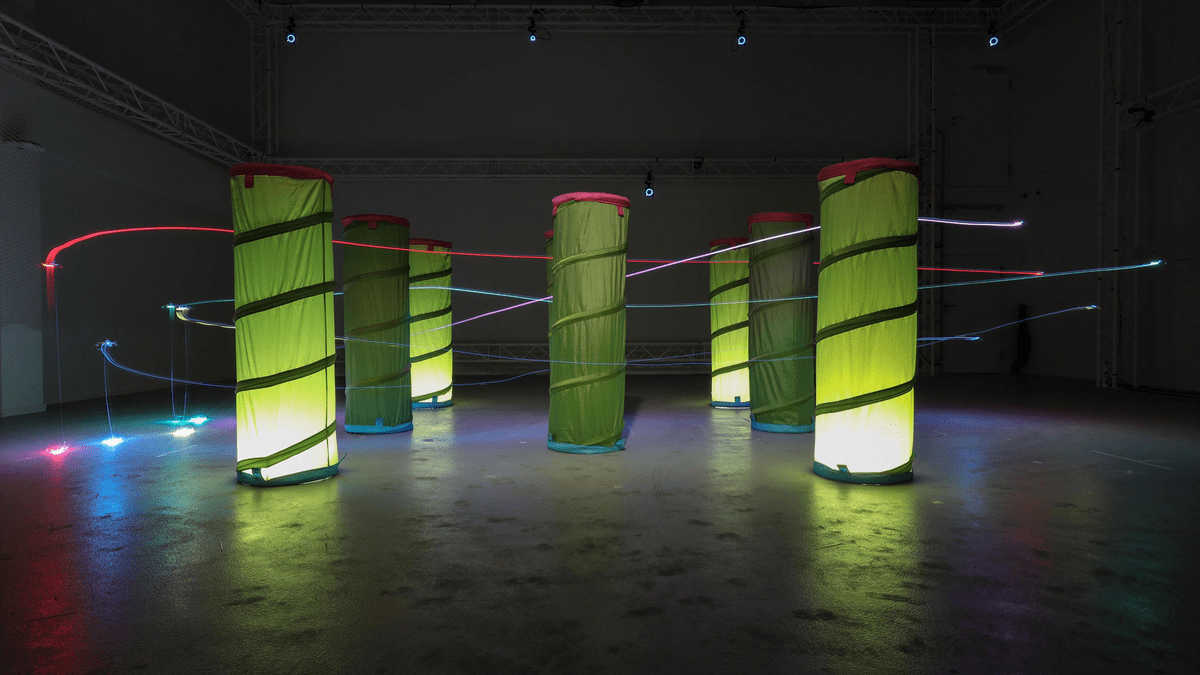
Drones, especialmente os quadricópteros sofisticados que ela queria usar, são caros e sacrificar alguns deles durante o teste não era exatamente o ideal. Então Soria criou uma floresta falsa com árvores macias, que na verdade eram apenas algumas tocar túneis da Ikea. Soria disse que “mesmo que os drones colidam com eles, eles não vão quebrar”.
Além de impedir a destruição de drones caros (ou de árvores inocentes), no entanto, o experimento tem implicações maiores. À medida que enxames de drones autônomos se tornam cada vez mais comuns em todos os tipos de indústrias e em tantas aplicações, é necessário mais treinamento para garantir que esses drones não colidam uns com os outros (ou com pessoas ou propriedade privada) quando estiverem fora no trabalho. Um sistema de controle confiável, como o de Soria, é uma etapa necessária e importante.
Atualmente, os enxames autônomos são controlados reativamente. Isso significa que eles estão sempre executando cálculos com base na distância de outros itens para que possam evitar obstáculos ou uns aos outros; da mesma forma, se os drones se espalharem muito, eles detectarão isso e se moverão novamente. Tudo bem, mas ainda há o problema de quanto tempo o drone leva para realizar esses cálculos de ajuste em tempo real.
O novo algoritmo de “controle preditivo” de Soria trabalha ativamente para evitar essas lentidões com um planejamento melhor e mais eficiente. Com ele, eles se comunicam entre si para interpretar dados de captura de movimento em tempo real para criar previsões de onde outros drones próximos irão se mover e ajustar suas próprias posições de acordo.

Depois de configurar a floresta falsa e executar a simulação, ela rapidamente aprendeu que os drones não caíram e que ela não precisava investir em obstáculos mais suaves. Soria observa: “Eles são capazes de ver o futuro no tempo. Eles podem prever uma desaceleração futura de seus vizinhos e reduzir o efeito negativo disso no voo em tempo real. ”
Por causa disso, Soria foi capaz de provar que seu algoritmo permitia que os drones se movessem através de obstáculos 57% mais rápido do que os drones usando controles reativos em vez do algoritmo de previsão. Ela notou os resultados impressionantes em um artigo publicado em Nature Machine Intelligence em maio.
Este projeto, como muitos outros destinados a treinar veículos autônomos, foi inspirado pela natureza. Sim, como cardumes de peixes, bandos de pássaros e enxames de abelhas. E é claro (pelo menos agora), a natureza é muito melhor nisso do que nós. Soria observa que “os biólogos dizem que não há computador central”, o que significa que nenhum animal ou inseto dirige o movimento para o resto do grupo. Em vez disso, cada indivíduo calcula seu próprio ambiente - como obstáculos e até mesmo outros peixes, pássaros ou abelhas - e se move de acordo.

Embora o conceito de controle preditivo seja uma inovação para drones, é uma ideia antiga. Anteriormente, os cientistas usaram o modelo para navegar por áreas e sistemas de dois veículos que se movem ao longo de trajetórias predefinidas. O controle preditivo depende de vários cálculos em tempo real e, se o algoritmo em execução não for elegante, ele pode maximizar as capacidades computacionais de cada drone.
Com tantas variáveis como velocidade e distância em jogo, o algoritmo também precisa ser cuidadosamente pensado. Parâmetros básicos, como a distância mínima permitida entre drones, precisam ser incluídos, para evitar colisões de drones-sobre-drones, mas coisas mais complexas, como zonas de exclusão aérea e mapeamento de caminho eficiente em velocidades desejadas, precisam ser capazes de calcular em tempo real sem interferência tudo pronto.
À medida que esses algoritmos ficam mais definidos e, portanto, mais poderosos, será mais fácil para eles executar uma variedade maior de tarefas que são difíceis ou ineficientes para serem realizadas por humanos, como entregas coordenadas em grandes áreas metropolitanas ou buscas aéreas e missões de resgate . Mas do jeito que está, o algoritmo de Soria é um grande passo à frente para os drones.
através da Com fio


